
Pick and Place mit Hubdreh-Motoren
Bei Pick and Place entscheidet nicht nur das Gewicht der Payload. Hebelarm, wechselnde Lasten und hohe Positioniergenauigkeit stellen zusätzliche Anforderungen
6. November 2026
Weshalb und wie LinMot Komponenten anspruchsvolle Pick and Place Aufgaben mit Hebelarm lösen.
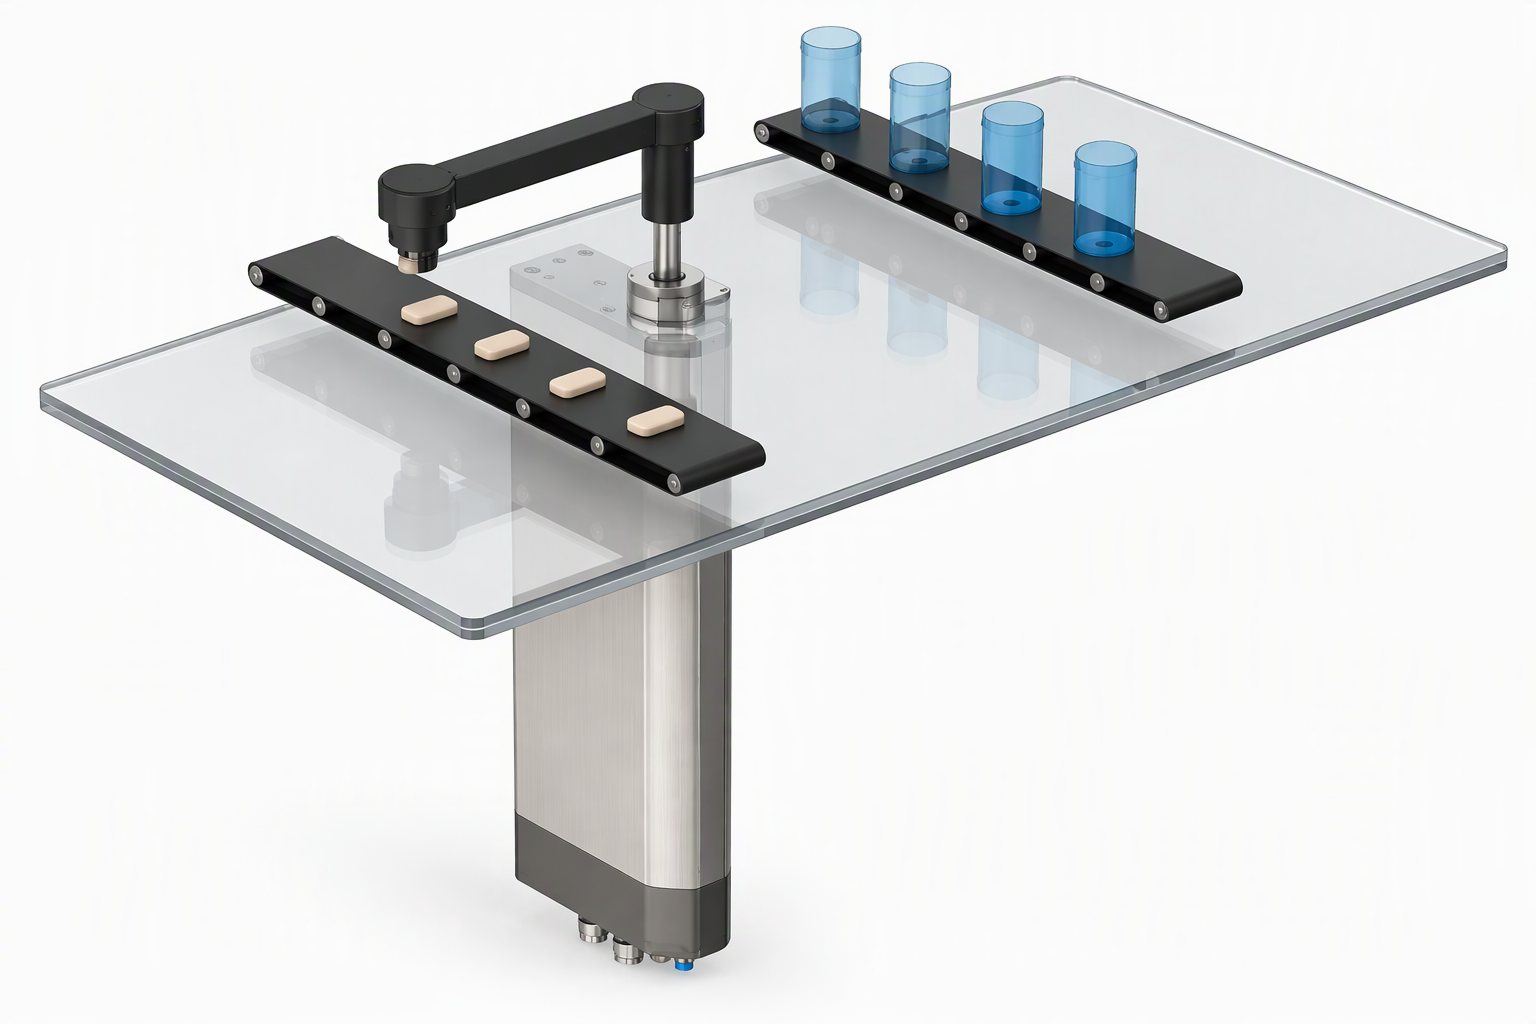
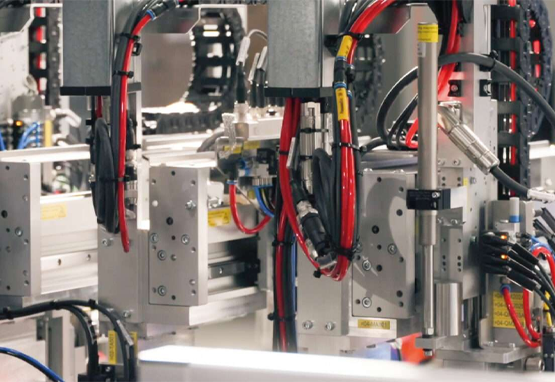
Reale Pick and Place Anwendung mit deutlich sichtbarem Hebelarm und PR02 im Maschinenkontext.
Ein Produkt aufnehmen, anheben, drehen und wieder ablegen: Die Bewegung klingt einfach. Doch sobald das Produkt an einem Hebelarm sitzt, reicht sein Gewicht allein nicht mehr aus, um die Aufgabe zu beurteilen.
Je weiter die Masse von der Drehachse entfernt liegt, desto stärker belastet sie die rotative Bewegung. Beschleunigen, Abbremsen und präzises Positionieren werden anspruchsvoller. Gleichzeitig vergrössert ein langer Hebelarm die Wirkung kleiner Winkelabweichungen am der Position am Ende des Hebelarms.
Das Gewicht bleibt gleich. Die Anforderungen an das Bewegungssystem ändern sich trotzdem grundlegend.
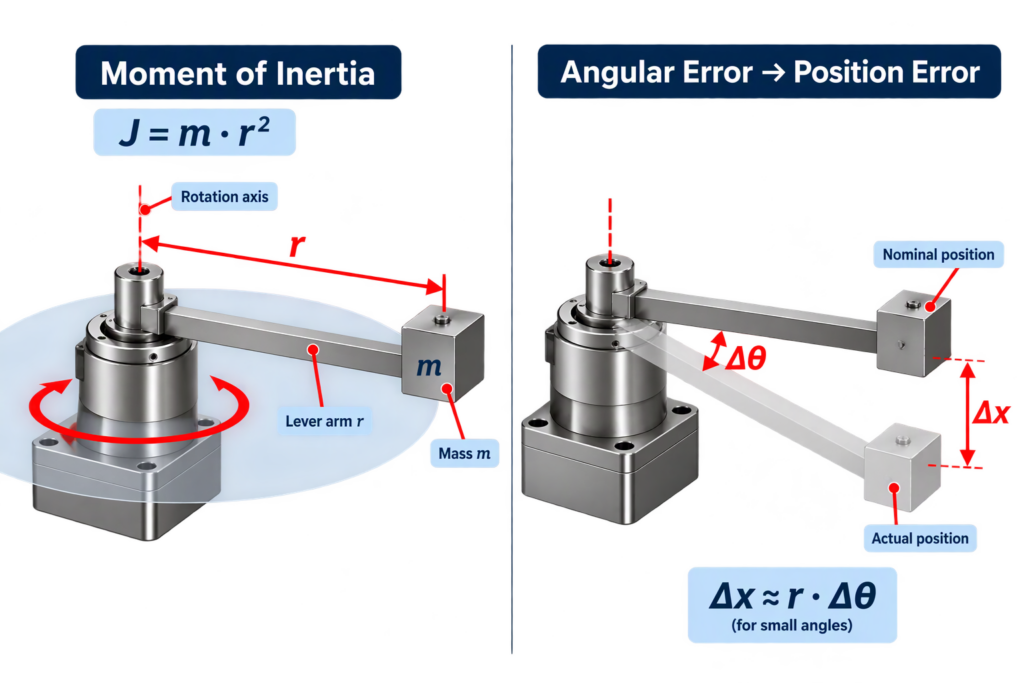
Ein längerer Hebelarm erhöht das Massenträgheitsmoment und verstärkt Positionsabweichungen
Bei Pick and Place Anwendungen zählt nicht nur, welche Masse bewegt wird. Entscheidend ist auch, wo ihr Schwerpunkt liegt, wie weit sie gedreht wird und wie schnell sie ihre Zielposition erreichen muss.
Variable Gewichte verändern die Massenträgheit von Zyklus zu Zyklus. Kurze Zykluszeiten lassen weniger Zeit zum Beschleunigen und Abbremsen. Hohe Genauigkeitsanforderungen begrenzen, wie stark das System nach der Bewegung nachschwingen darf.
Die entscheidende Grösse ist deshalb nicht das Gewicht allein. Entscheidend ist, wie sich das Gewicht, Hebellänge, Dynamik und Positioniergenauigkeit gegenseitig beeinflussen.
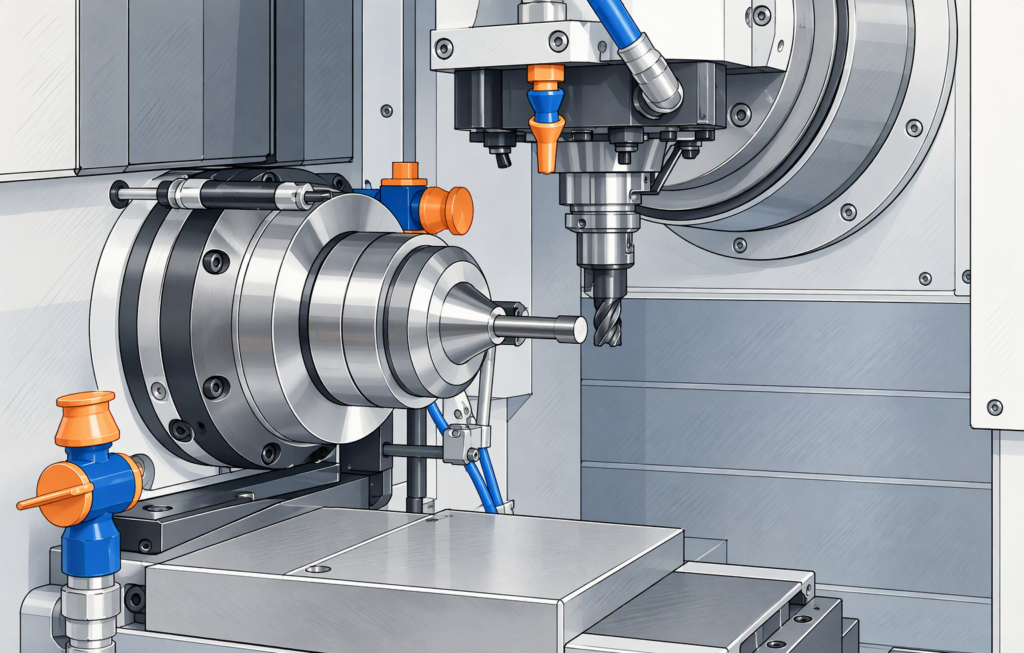
Werkzeugwechsel mit hoher Positioniergenauigkeit bei wechselnden Lasten.
Bei anspruchsvollen Pick and Place Aufgaben können mehrere Anforderungen gleichzeitig auftreten: unterschiedliche Produktmassen, begrenzter Bauraum und hohe Anforderungen an die Positioniergenauigkeit. Wird eine Genauigkeit von unter 0,05 Grad gefordert, gewinnen mechanisches Spiel und präzise Positionserfassung zusätzlich an Bedeutung.
Ein stärkerer Motor allein löst diese Aufgabe nicht. Mechanik, Positionserfassung und Motion Control müssen auf Hebelarm, Last und Bewegungsprofil abgestimmt sein.
Genau dafür lässt sich der PR02-70 mit PS11 und C1250-MI Drive als abgestimmte Lösung konfigurieren.
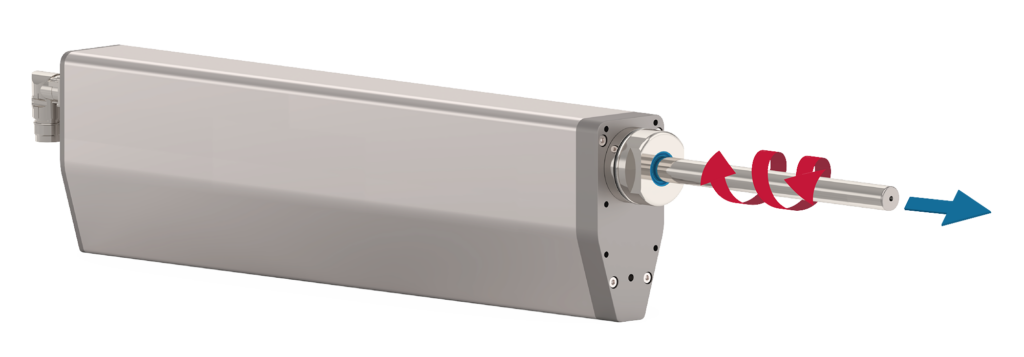
Bei einem langen Hebelarm wirkt sich jedes mechanische Spiel am Ende des Greifers aus. Gleichzeitig kann bereits eine kleine Winkelabweichung ausreichen, um die Zielposition zu verfehlen.
PS1x BallSpline ist eine speziell für Hebelarmanwendungen entwickelte Mechanik, die mechanisches Spiel im Hubdreh-Motor eliminiert. PSx1 High Resolution Sensor ist ein hochauflösender, direkt integrierter Winkelgeber, der dem Controller präzisere Positionsinformationen liefert. Die optional für PR02 Hubdreh-Motoren verfügbare Erweiterung führt beide Neuerungen unter der Bezeichnung “PS11” zusammen und trägt stark dazu bei, anspruchsvolle Hebelarmanwendungen einfach realisieren zu können.
Gemeinsam mit ruckbegrenzten Bewegungen und einem schnellen LinMot Motion Controller wie dem C1250 ermöglicht PS11 deutlich höhere PID-Einstellungen. So bleibt der Betrieb auch bei hohen Trägheitsverhältnissen stabil, selbst wenn sich die Last von Zyklus zu Zyklus ändert.
Der PR02 verbindet damit nicht nur lineare und rotative Bewegung. Die passende Konfiguration stimmt Mechanik, Positionserfassung und Motion Control auf die auszuführende Anwendung ab.
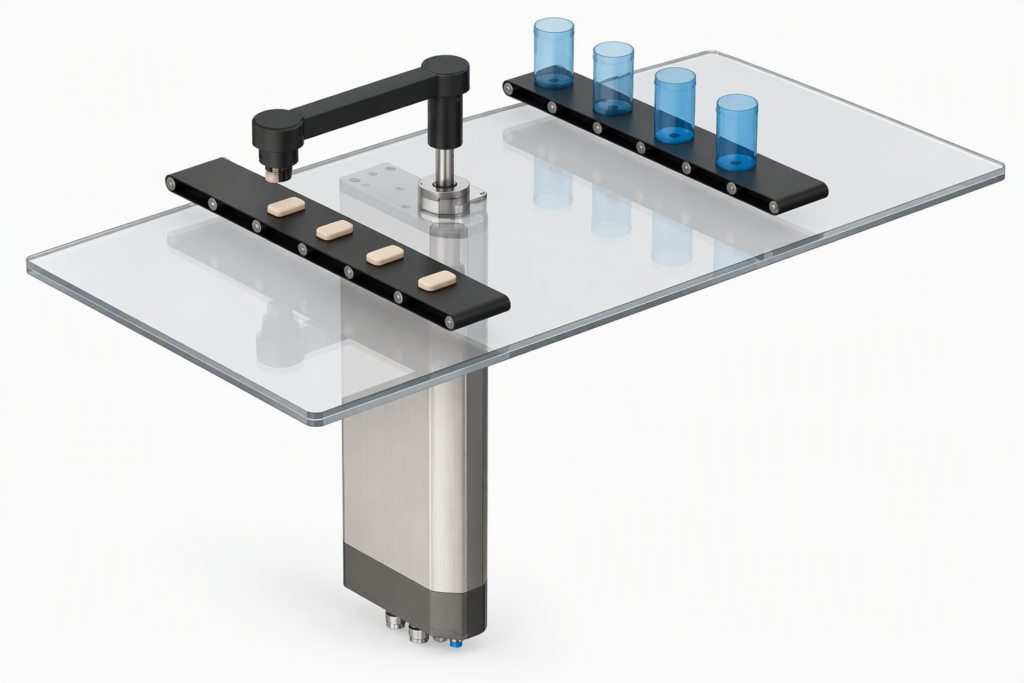
Kompakte Integration des PR02 unterhalb der Arbeitsfläche hält den Prozessbereich für Pick and Place frei.
Für den Maschinenbauer liegt der Nutzen nicht in einer einzelnen Option. Mechanik, Positionserfassung, Motion Control und Einbausituation müssen zur gleichen Bewegungsaufgabe passen.
Die Hubdreh-Motoren der PR02-52 und PR02-70 Familie verbinden diese Funktionen in einer abgestimmten Lösung für Pick and Place Aufgaben mit Hebelarm. Gleichzeitig ermöglicht die kompakte Bauweise auch eine Installation unterhalb der Arbeitsfläche, wo der verfügbare Bauraum häufig knapp bemessen ist. So kann in Anwendungen mit hohen Anforderungen an die Hygiene sichergestellt werden, dass sich keine Motorkomponente oberhalb des Produktes befindet. Motorbauteile im entsprechenden Bereich sind aus Edelstahl und lassen sich einfach reinigen. Die reinigungsfreundliche Ausführung unterstützt damit hygienisch anspruchsvolle Umgebungen.
Damit löst die PR02 Konfiguration nicht nur die Bewegung. Sie berücksichtigt auch, wie sich die Bewegung in die Maschine integrieren lässt und nimmt Rücksicht auf die Umgebungsbedingungen.
Bei einer Pick and Place Anwendung mit Hebelarm entscheidet nicht allein, wie schwer das Produkt ist. Entscheidend ist, was das gegriffene Produkt während und am Ende der Bewegung macht.
Je länger der Hebelarm, desto wichtiger werden Massenträgheit, mechanisches Spiel, Positionserfassung und Motion Control. Genau deshalb beginnt die Auswahl einer PR02 Lösung nicht beim Motor, sondern bei der vollständigen Bewegungsaufgabe.
Sie planen eine Pick and Place Anwendung mit langem Hebelarm, wechselnden Lasten oder hoher Positioniergenauigkeit? Unsere Spezialisten prüfen Payload, Hebellänge, Bewegungsprofil und Genauigkeitsanforderungen gemeinsam mit Ihnen und leiten daraus die passende PR02 Konfiguration ab.
In unseren Medienmitteilungen informieren wir regelmässig über aktuelle Entwicklungen bei LinMot. Dazu zählen Unternehmensmeldungen, Produktneuheiten und relevante Neuigkeiten aus der Automatisierung.
Bei Pick and Place entscheidet nicht nur das Gewicht der Payload. Hebelarm, wechselnde Lasten und hohe Positioniergenauigkeit stellen zusätzliche Anforderungen
Stapeln und Prüfen stellen unterschiedliche Anforderungen an Antrieb, Mechanik und Steuerung. Der Beitrag zeigt, warum deshalb zuerst die konkrete Anwendung
Justieren, Fehler suchen, kurz eingreifen und dafür jedes Mal die ganze Anlage herunterfahren? Das kostet Zeit und verleitet zu gefährlichen

Seit dem Launch im Dezember 2025 haben erste Kunden den Pilot erfolgreich in der Praxis eingesetzt. Ihre Erfahrungen und Rückmeldungen
Freuen Sie sich auf inspirierende Erfolgsgeschichten, spannende Einblicke in unsere Innovationen und überraschende Fakten über unsere Antriebe – eine wahre Freude für alle, die sich für Automatisierung begeistern.
Maschinenbauer und Hersteller suchen zunehmend nach dynamischen und dennoch platzsparenden Antriebslösungen. Werfen Sie einen Blick auf unseren neuen Anwendungsbericht und erfahren Sie, wie LinMot Ihnen dabei helfen kann!

Die COVID-19-Pandemie hat unser Leben in vielerlei Hinsicht verändert, und die monatelange Isolation hat einen tiefgreifenden Einfluss auf unsere täglichen Routinen und unser Selbstbild hinterlassen.

Die Auswahl der richtigen Antriebe für eine komplette Abfüllanlage gehört zu den komplexesten Aufgaben in der Automatisierungstechnik. Jede einzelne Station der Abfülllinie, vom Fördern und Dosieren bis zum Verschliessen und Verpacken, stellt spezifische Anforderungen an die Antriebssysteme.

Denkt man nur an die bereits 1973 akkubetriebene Rasenkantenschere oder den Bewässerungscomputer aus den 1980er Jahren, erwies sich GARDENA schon immer als besonders nachhaltig denkender Innovator.
Mit dem LinMot Newsletter bleiben Sie über neue Produkte, technische Entwicklungen und spannende Anwendungen informiert. Registrieren Sie sich hier und erhalten Sie alle Neuigkeiten direkt per E-Mail.